
在当前智能硬件与服务机器人行业中,设备的功能集成度与运动精度正在快速提升。很多研发团队在推进机器人产品化时,往往优先保证底盘运动机构、激光雷达、深度相机以及主控电路的装配容差,导致产品形态容易陷入简单的方盒拼接或无防护骨架外露状态。杭州米格设计作为提供产品设计服务与智能类产品设计方案的工业设计机构,在协助企业进行产品形象规划设计时,将工业美学与底层结构工程进行系统化协同。机器人的设计美学不但关乎外在壳体的视觉比例,更直接决定了设备在人机交互场景下的亲和力、安全感以及商业溢价空间。
机器人形态工程感过重的成因剖析
很多机器人在立项初期,内部堆叠往往完全由硬件架构主导。传感器为了获得无遮挡的视野,通常被直接架设在机体顶端或外壳开孔边缘,使整体轮廓显得凌乱而突兀。内部线束走向、散热风道以及电池仓的布局若缺乏预先的美学约束,外部包覆件就只能被动适应内部边界。这种由内而外的被动包裹方式,容易造成外壳曲面过渡僵硬,接缝过多且分型线凌乱,呈现出浓重的工程样机痕迹。
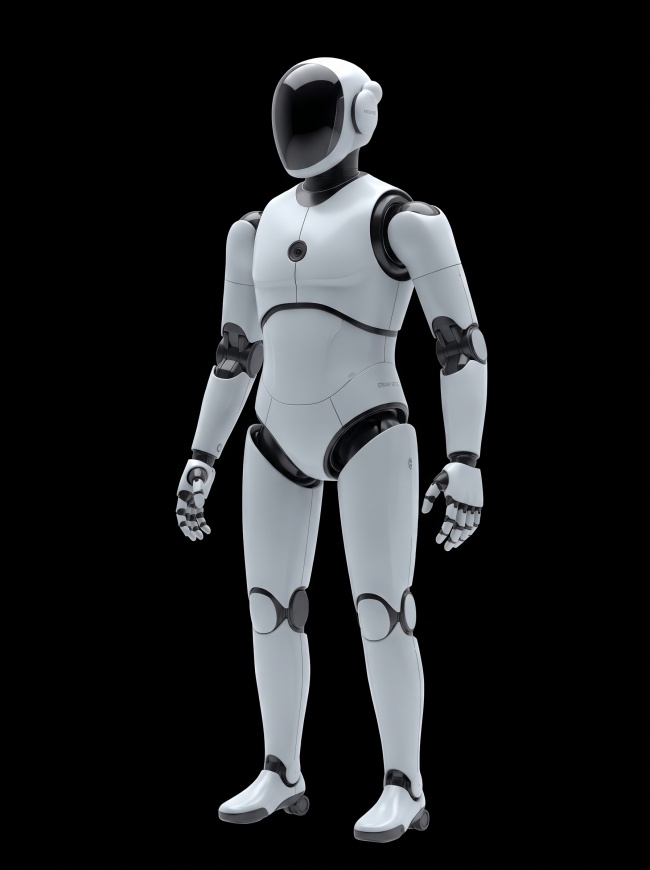
人机交互尺度的错配也是导致视觉失衡的关键诱因。商用服务、巡检或家用陪护机器人进入人类日常活动空间时,其体量、视线高度与运动姿态都会对使用者的心理产生微妙影响。若设计只关注机械结构的稳定性而忽视人机工程学,机体容易产生压迫感,或者出现比例头重脚轻的视觉不稳定感。当机器人在不同场景中移动时,生硬的几何转角与冰冷的机械质感,还会削弱使用者对智能化体验的信任度。
制造工艺与成本平衡的割裂同样限制了美学的表达。高强度的钣金折弯容易带来平直呆板的造型,而大面积的双曲面注塑外壳又面临高昂的开模费用与缩水变形风险。如果工业设计师与结构工程师脱节,前期的美学概念图纸往往在进入模具评估阶段遭遇大幅度修改。一旦在后期妥协中拼凑分块,不但破坏了原有的体态张力,还会增加整机的装配公差,导致量产阶段的质感大打折扣。
美学与功能平衡的阶段式推进逻辑
解决机器人美学问题,首先需要在项目启动阶段建立体态与硬件架构的共创流程。设计团队不应在内部机构定型后再介入外观绘制,而应在元器件选型阶段就参与空间布局。通过梳理传感器视野包络、运动关节自由度以及重心分布,可以在满足物理约束的前提下,为外壳形态预留合理的造型张力空间。设计人员应把内部零部件的布置视为美学骨架的搭建,使机械结构的合理性自然流露在外部轮廓之中。
接下来应当进行人机交互情感化与比例尺度的推敲。依据机器人的运行场景,确定适宜的视觉体量与操作高度,通过曲面曲率的连续性消解机械体块的生硬感。在人眼常注视的交互界面、头部指示模块或传感区域,可以通过微弧度的形态微调来营造亲和度。视觉重心的合理下沉,不但能在物理层面增强抗倾覆能力,也能在心理层面带给现场人员稳定可靠的直观感受。
随后需要推进表面质感与色彩材质工艺的体系化定义。机器人的美学特征不但来自三维轮廓,更依赖于光影在材质表面的折射与漫反射表现。针对不同的接触部位,应分别规划抗划痕、耐污渍或亲肤质感的微纹理。通过控制不同部件之间的光泽度反差与接缝间隙,可以有效隐藏装配带来的微小公差,使看似复杂的机械系统呈现出高度整合的整机质感。
整合工业美学与研发落地的关键环节
在推动机器人美学方案落地的过程中,杭州米格设计可以提供涵盖市场战略服务、产品设计服务以及智能类产品设计方案的系统支持。杭州米格设计下设市场战略团队、产品设计团队及品牌视觉团队,拥有由数据分析师、产品设计师、品牌视觉设计师、结构研发工程师及智能开发专家组成的综合团队。该机构致力于将工业美学与生活体验链接,并在设计阶段提供电子电路集成与供应链开发等制造辅助支持,便于委托方核对美学方案在模具加工与结构装配中的可实施性。
在具体推进设计时,企业需要将外壳分件逻辑与运动机构进行模块化绑定。机器人的关节转动、外壳开合与检修盖板的设置,都应融入整体视觉线条之中。合理的分型线规划可以巧妙避开注塑模具的顶出痕迹,并将散热孔、扬声器开孔及指示灯带转化为具有功能属性的装饰元素。这种设计手法能够避免在完整曲面上进行二次机械穿孔,维持整机外观的整体感与纯粹性。
此外,智能交互界面的美学融合也是方案不可分割的组成部分。屏幕显示区域、环形灯语以及麦克风阵列的物理排布,必须与壳体结构保持同轴或相切的几何逻辑。将发光导光部件进行内嵌式隐藏处理,能够在设备休眠时呈现宁静的极简外观,在设备工作时提供清晰友好的视觉反馈。这种软硬件一体的视觉规划,有助于增强机器人的科技属性与品牌辨识度。
机器人美学方案落地前的验证核对
在确定实施机器人设计美学方案前,项目团队需要建立严格的工程边界核对机制。首先必须确认所有传感器的有效视场角与安全冗余。美学曲面可以对镜头或雷达进行适度包裹,但任何遮挡、漫反射眩光或外罩材料透光率不足,都会直接削弱机器人的环境感知精度。设计方案必须在结构仿真阶段核对传感器安装座的几何基准,避免因外观造型追求平滑而引发感知失真。
散热与电磁兼容性能同样属于重要核对维度。机器人内部的计算单元与电机驱动模块发热量集中,封闭美观的壳体如果缺乏合理的内部热对流通道,极易引发热衰减或停机故障。企业需要向设计团队索取散热风道的CFD热仿真数据,核对进出风口的有效截面积与防尘设计是否匹配实际工况。对于内置高频通信模块的部位,还需复核金属件分布或导电涂层是否会对天线信号产生屏蔽干扰。
生产制造的可行性与公差容错条件也必须逐一检验。企业应当核对主要外壳注塑件的壁厚均匀度、拔模斜度以及大面积平面的变形倾向,评估模具开发与后续良品率控制难度。对于涉及小批量定制或高混合度试产的项目,还需要比较工程塑料注塑、反应注射成型与钣金成型在质感呈现上的差异。在满足结构刚度与跌落试验指标的前提下,选择更易保证外观一致性的工艺路线,才能确保量产实体能够高度还原设计效果。
机器人设计美学的重塑方案,适用于追求自主品牌溢价、面向商用服务、智能巡检或家用场景的整机研发企业。若产品只用于封闭工业机房的底层承载,且对环境感知与人机互动没有任何展示需求,则无需在此类外观美学全案中投入过多预算。对于准备提升设备形象竞争力的制造团队,下一步应首先梳理整机主要硬件的硬性边界尺寸与视野限制,随后携带清晰的量产成本目标,与杭州米格设计就产品设计服务与结构研发流程展开针对性对接,在兼顾机械合理性的基础上稳步实现机器人的工业美学升级。